无人机上坡辅助推进原理,电量信号影响与器材防护指南
无人机上坡辅助推进的核心物理机制
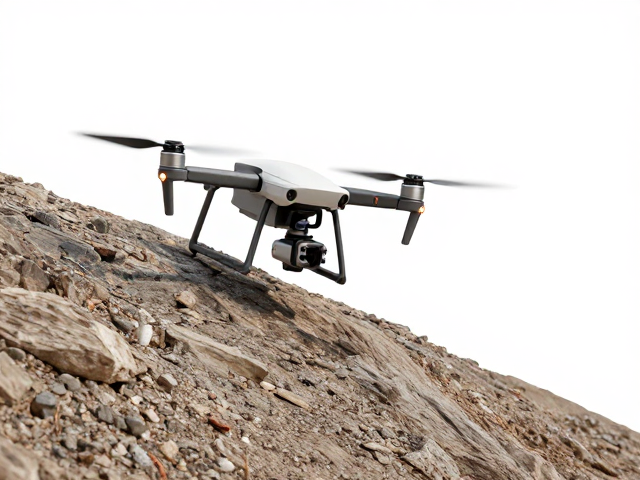
无人机在应对逆坡飞行时,辅助推进并非简单的电机加速,而是基于空气动力学中升力与推力矢量平衡的动态调整过程。当飞行器机头朝向坡面上方时,重力沿斜面的分力直接抵消了旋翼产生的部分升力,此时飞控系统通过惯性测量单元(IMU)感知姿态变化,迅速增加电机转速以维持悬停或爬升所需的总升力。这一过程涉及复杂的力矩平衡,若坡度超过设计阈值,单纯依靠动力提升可能导致电池瞬间大电流放电,引发电压骤降。
辅助推进系统通常结合了电子调速器(ESC)的响应逻辑与空气动力学设计。在逆坡状态下,无人机需保持较大的迎角以利用气流产生额外的升力分量,同时电机输出需克服重力分量。现代无刷电机配合高响应电调,能在毫秒级时间内调整功率输出,确保机身姿态稳定。这种物理机制的核心在于实时计算阻力与推力差,通过动态调整螺旋桨桨距(对于可变桨距机型)或转速(对于固定桨距机型),实现能量的高效转化与姿态控制。
电量信号对逆坡飞行的关键影响
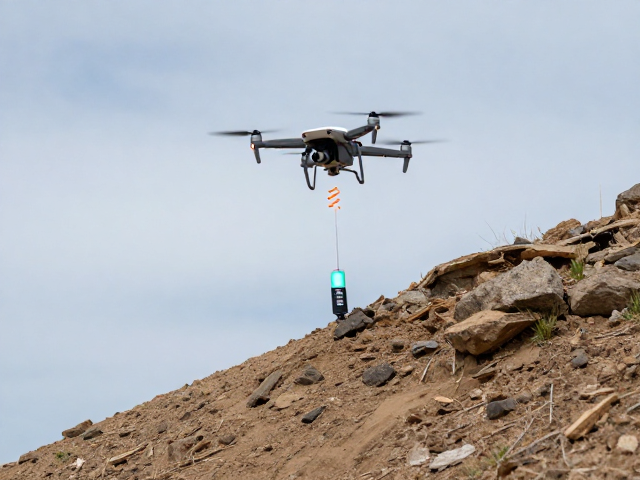
电池管理系统(BMS)在逆坡飞行中扮演着决定性角色,因为上坡工况下的电流密度远高于水平飞行。当无人机尝试爬升陡坡时,瞬时电流可能飙升至电池额定容量的数倍,若电池内阻较大或电芯一致性差,电压平台会迅速跌落。飞控系统通过电压采样引脚实时监控,一旦检测到单体电压低于安全阈值(通常为3.2V-3.3V对于锂聚合物电池),即刻触发低电量返航或强制降落,以防止电池过放导致不可逆的化学损伤。
电量信号的滞后效应也是潜在风险点。在快速变动的上坡场景中,电池电压的波动可能因滤波电路的设计而产生微小延迟,导致飞控误判剩余电量。此外,低温环境会显著增加电解液内阻,使得电池在高负载下的电压表现更为疲软。因此,在逆坡飞行前,需确保电池处于适宜的工作温度区间,并检查BMS采样线的连接稳定性,以获取真实且即时的电量数据,避免因信号失真导致的动力中断或坠机事故。
器材防护与结构强度管理
逆坡飞行对无人机机架结构构成严峻挑战,特别是机臂与电机座连接处。当无人机机头朝上爬升时,重心前移,机臂根部承受极大的弯矩。长期或频繁在此工况下作业,易导致碳纤维或塑料机架出现微裂纹或永久性形变。因此,定期检查机臂关节处的螺丝紧固力矩,观察是否有松动或变形迹象,是维持结构完整性的关键措施。部分专业机型采用加强筋设计或金属轴承连接,以提升抗扭强度,适应复杂地形下的应力分布。
螺旋桨与散热系统的防护同样不可忽视。上坡时,无人机姿态倾斜,若地面有碎石、泥土或植被,极易卷入旋翼造成桨叶破损。桨叶断裂产生的碎片可能损坏电机线圈或飞控传感器。建议在复杂地形作业前清理飞行路径,并选用高韧性、抗冲击的桨叶材料。同时,逆坡飞行时电机负荷增大,发热量显著增加,需确保机身通风孔无遮挡,避免高温导致电子元件老化或电池热失控。保持机身清洁,防止泥沙堆积影响传感器精度,是延长器材使用寿命的基础要求。